Contrôle de moteur par PWM
Dans le tutoriel Sorties analogiques, nous avons mentionné que le PWM est particulièrement utile pour contrôler la vitesse d'un moteur. Nous allons maintenant mettre cela en pratique avec l'exemple Motor_Control_MX1508, qui pilote un petit moteur à courant continu à l'aide d'un pont en H double MX1508.
Ce dont vous aurez besoin
- Une carte compatible avec Node Blue (l'exemple utilise l'ElectroSeed SamD21 WB)
- Un module pilote de moteur MX1508 (ou tout autre pont en H acceptant une entrée PWM — voir ci-dessous)
- Un petit moteur à courant continu (typiquement 3–6 V)
- Une alimentation externe pour le moteur si nécessaire
Si vous utilisez la ElectroSeed Tiny Pedal Board, aucun module pilote de moteur externe n'est nécessaire — la carte intègre déjà un double pont en H comportant 4 demi-ponts, capable de piloter deux moteurs à courant continu indépendamment. Il vous suffit de connecter vos moteurs directement aux broches de sortie moteur de la carte.
Le MX1508 — et les autres pilotes compatibles
Le MX1508 est un pilote double pont en H compact. Chaque canal dispose de deux entrées (IN1/IN2 pour le moteur A, IN3/IN4 pour le moteur B) et de deux sorties qui se connectent directement aux bornes du moteur.
En appliquant un signal PWM sur une entrée et en maintenant l'autre à l'état bas (LOW), vous contrôlez à la fois la vitesse et le sens de rotation du moteur :
| IN1 | IN2 | Moteur A |
|---|---|---|
| PWM | LOW | Marche avant à vitesse variable |
| LOW | PWM | Marche arrière à vitesse variable |
| HIGH | HIGH | Freinage |
| LOW | LOW | Roue libre (le moteur tourne en roue libre) |
L'exemple utilise le MX1508, mais le même principe s'applique à tout pont en H acceptant une entrée PWM — par exemple le L298N, le VNH5019, ou tout autre module pilote disposant d'une broche EN (enable) ou IN. Connectez simplement la broche de sortie PWM de votre carte à la broche IN appropriée de votre pilote.
Chargement de l'exemple
Dans le menu Node Blue, cliquez sur Ouvrir un exemple, puis naviguez vers 05-Control → Motor_Control_MX1508 et cliquez sur Ouvrir.
Le projet se charge avec deux onglets : Flow 1 (la logique) et Câblage (le schéma de câblage).
L'onglet Câblage
Cliquez sur l'onglet Câblage. Vous devriez voir les connexions physiques entre la carte, le MX1508 et le moteur à courant continu :
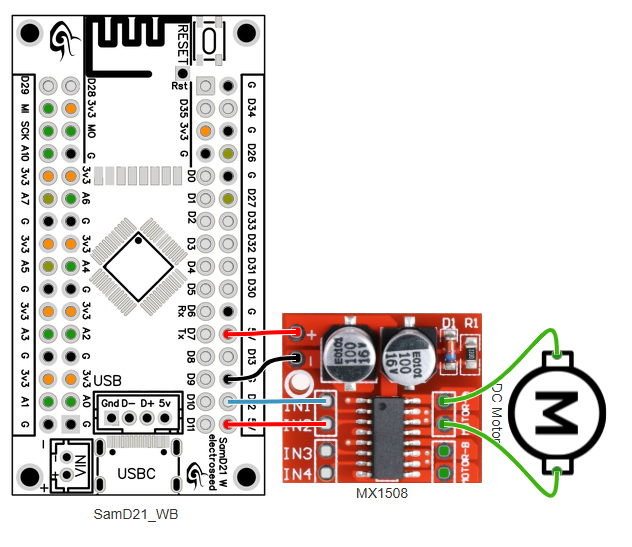
La broche de sortie PWM de la carte (broche 12 dans cet exemple) est connectée à l'entrée IN1 du MX1508. Les sorties du MX1508 (OUT1, OUT2) sont connectées aux deux bornes du moteur à courant continu. Le MX1508 nécessite également une alimentation pour le moteur et une masse (GND) commune avec la carte.
Connectez votre matériel selon ce schéma avant de téléverser le firmware.
Débranchez toujours la carte de l'USB avant d'effectuer des connexions physiques. Les moteurs peuvent absorber un courant important — assurez-vous que votre alimentation est capable de le fournir. Ne connectez jamais un moteur directement à une broche de microcontrôleur.
La broche 5V de la carte provient directement du port USB, qui est limité à 500 mA sur les ports USB 2.0 (900 mA sur USB 3.0). Si votre moteur peut absorber plus que cette limite, vous devez alimenter le module pilote depuis une alimentation externe dédiée plutôt que depuis la broche 5V de la carte. Seule la masse (GND) doit rester commune entre la carte et l'alimentation externe. Dépasser la limite de courant USB peut endommager votre carte ou le port USB de votre ordinateur.
L'onglet Flow
Passez à l'onglet Flow 1. Vous verrez trois modules : HID1, NodeBlueInterface et AnalogOut1.
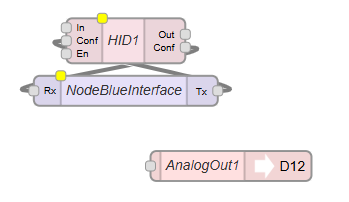
Le module Analog Out
Ouvrez les propriétés d'AnalogOut1 (cliquez sur le module pour les afficher dans la barre latérale). Notez trois paramètres essentiels :
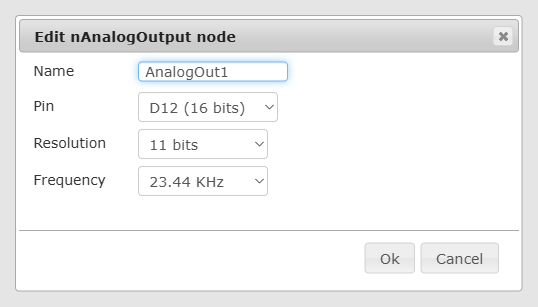
- Broche : la broche de sortie PWM connectée à IN1 du MX1508 (broche 12 dans l'exemple)
- Résolution : 11 bits — cela donne 2048 niveaux de vitesse (0 à 2047) pour un contrôle très fluide
- Fréquence : 23437,5 Hz — intentionnellement au-dessus du seuil d'audibilité humain de 20 kHz, afin que le moteur fonctionne silencieusement
Sur l'ElectroSeed SamD21 WB, 23437,5 Hz s'obtient en divisant l'horloge de 48 MHz par 2¹¹ (2048). C'est pourquoi la résolution 11 bits et la fréquence 23437,5 Hz vont de pair sur cette carte.
En interne, le module Analog Out utilise le périphérique PWM matériel du microcontrôleur lorsqu'il est connecté à une broche numérique qui le prend en charge. C'est le même mécanisme que la fonction analogWrite() de l'environnement Arduino.
N'utilisez pas le module Analog Out sur des broches disposant d'un vrai convertisseur numérique-analogique (DAC). Sur des cartes comme l'ElectroSeed SamD21 WB, certaines broches sont étiquetées A0 et disposent d'une véritable sortie DAC. Ces broches doivent être utilisées uniquement avec un module DAC dédié, et non avec Analog Out. Piloter une broche DAC avec un signal PWM produira des résultats incorrects.
Le module PWM — une alternative avec plus d'options
Node Blue propose également un module PWM dédié (disponible dans le groupe Output). Il utilise le même périphérique PWM matériel qu'Analog Out, mais offre des modes supplémentaires utiles dans les scénarios de contrôle moteur avancés :
- PWM complémentaire : génère deux signaux PWM opposés sur deux broches simultanément, ce qui est requis par certains drivers de grille et circuits intégrés à pont en H.
- PWM + Dir : génère un signal PWM unique accompagné d'un signal de direction séparé, le schéma de commande utilisé par des pilotes comme le VNH5019.
- PWM synchronisé : permet de synchroniser le signal PWM sur plusieurs broches de sortie, afin qu'elles commutent toutes exactement au même instant.
Pour un simple contrôle de vitesse avec un pilote comme le MX1508, le module Analog Out est le choix le plus simple. Passez au module PWM lorsque votre pilote nécessite l'une de ces configurations plus avancées.
Les modules HID et NodeBlueInterface
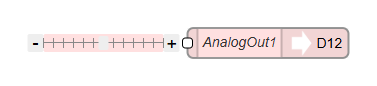
Nous couvrirons les modules HID et NodeBlueInterface en détail dans un tutoriel ultérieur. Pour l'instant, sachez simplement qu'ils établissent une liaison USB en temps réel entre l'interface Node Blue et votre carte. Cette liaison active une fonctionnalité très pratique : lorsque l'entrée d'AnalogOut1 n'est connectée à rien dans le flux, vous pouvez cliquer directement dessus dans l'interface Node Blue pour ouvrir un curseur et contrôler la vitesse du moteur en direct — sans avoir à téléverser un nouveau code.
Téléversement et test
Téléversez le projet. Une fois la carte programmée :
- Gardez le câble USB connecté.
- Dans l'interface Node Blue, cliquez sur l'entrée du module AnalogOut1. Un curseur apparaît.
- Déplacez le curseur — la vitesse du moteur change en temps réel.
Ce contrôle direct est très pratique pour tester et ajuster les réglages sans avoir à téléverser un nouveau code à chaque fois.
Pour aller plus loin
Une fois que vous avez confirmé que tout fonctionne, vous pouvez remplacer le curseur en direct par n'importe quel module générant une valeur :
- Analog In (lecture d'un potentiomètre) pour un contrôle manuel de la vitesse
- Generator (forme d'onde sinusoïdale ou autre) pour automatiser des cycles de vitesse
- Toute autre source de signal dans votre flux